
因为步骤比较多,涉及到的源文件也非常繁杂,所以此处仅仅只是梳理一遍大概的渲染流程;之后我想我会更加具体地深入某一阶段的源码进行学习……
1. 场景准备与遮蔽#
在现代引擎的架构下,进行绘制操作时,性能的瓶颈往往不是着色器本身,而是 CPU 与 GPU 之间的高频通信,更具体地说是 CPU 向 GPU 提交的一个个 Draw Call(绘制指令)。我们都知道,CPU 想要将信息传递到 GPU,需要跨过一条漫长的 PCIE 总线,这一过程是极其耗费时间的(相对于 GPU 高速的绘制操作来说)
步骤#
具体操作由 CPU 的两个线程(抽象意义上的线程)来执行 —— 游戏线程 与 绘制线程
游戏线程#
绘制线程#
根据事先设定好的“最大绘制距离”将超出这个阈值的物体直接从渲染列表中剔除
场景中的每个可见物体都拥有包围盒 / 包围球,这一阶段会将包围盒与视锥体进行快速地相交测试,只要包围盒完全位于视锥体之外(比如玩家背面),就会被剔除
相对于前两步的“暴力删除”操作来说,遮挡剔除会更加复杂与耗时;并且不同于传统渲染管线中的 Depth-Test,UE 使用的是基于 HZB(Hierarchical Z-Buffer,分层深度缓冲)的遮挡剔除技术
在传统的 Z-Buffer 中,对于物体在屏幕上的每一个像素,都需要与 Z-Buffer 中对应的像素进行比较,虽然在工程实现上比较容易,但是一旦当物体占据了屏幕上的大量像素比如 500 x 500 个像素点时,那么光是测试这一个物体就需要读取与比较 250000 次深度值,开销极大
HZB 则借鉴了 Mipmap 的思想,将原本巨大的深度图进行了降采样分层(每 2 x 2 个像素生成一个新像素,这个新像素的值则为其中最远的像素深度值)
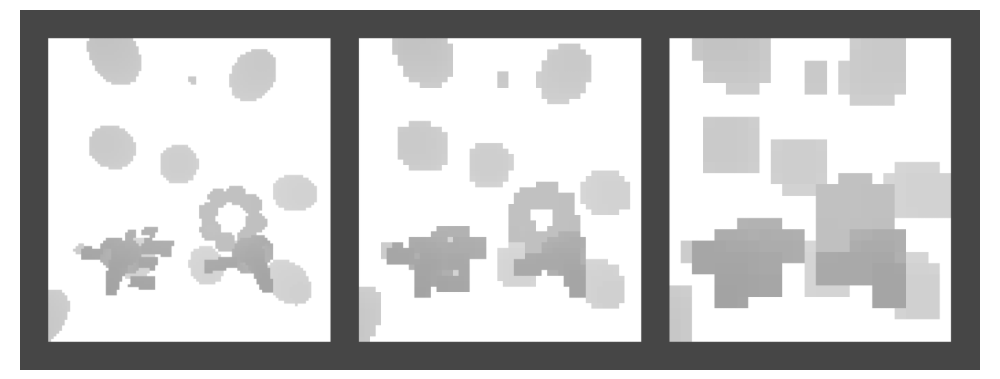
这样一来,对于巨型物体(在屏幕上占据大量像素)使用低分辨率层级 HZB,较小的物体使用高分辨率层级 HZB,从而使得无论物体多大,引擎总能找到一个恰好匹配其大小的 HZB 层级,使得该物体的包围盒在那个层级下,只覆盖极少数的几个像素
答案是基本不会损失精度。因为上一步仅仅只是决定用什么深度图,还没有进行比较。
而在深度比较中,引擎会提取该物体距离摄影机最近的点与 HZB 中的深度值进行比较。而如果最近的点都比最远的遮挡物还要远,那么这个物体必不可能被摄影机看到,可以直接丢掉
2. 几何体渲染#
3. 光栅化与几何缓冲#
4. 渲染纹理#
5. 像素着色器与材质#
6. 反射#
7. 静态光照与阴影#
8. 动态光照与阴影#
9. 雾与透明度#
10. 后处理效果#
【Reference】https://dev.epicgames.com/documentation/unreal-engine/introduction-to-rendering-in-unreal-engine-for-unity-developers#rendering-in-unreal-engine