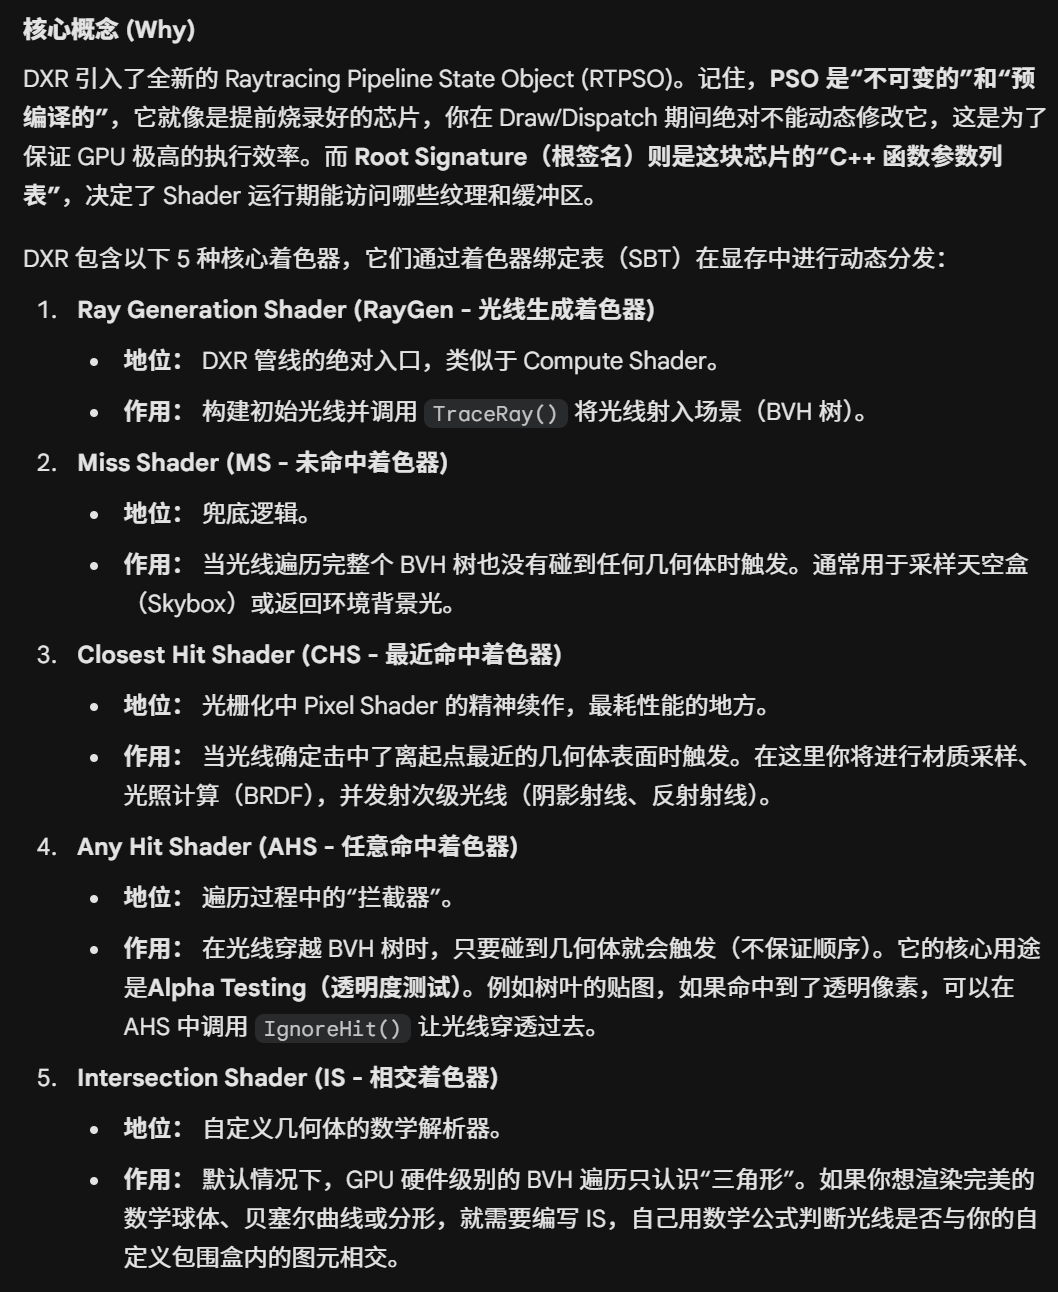
在 DXR中,我们不再是简单地把顶点丢给管线去画三角形,而是要在三维空间中发射数百万条光线,并计算它们与场景的交点。这是一个极其恐怖的计算量。为了让顶级显卡能在几毫秒内算完,我们必须建立一种极其高效的空间数据结构
一种解决方法是,创建包围盒(BV),此时光线只需要对三个对面的交集求交,如果与BV存在交集,则进一步对包含在其中的物体进行求交;反之,如果光线与更大的BV都没有交集,就更不可能与位于其中的物体存在交集。
但当场景内的物体变多时,这样的计算速度仍然很低,于是可以采用层次包围盒的方法(BVH),即在多个包围盒形成的集合之外再镶套包围盒,检测原理同上。
但但但但但是,整个场景中只存在一个BVH还是不够,因为这意味着如果场景中的一个物体出现了移动(哪怕只有1mm),整个场景都需要重新计算光照(光线弹射),因此将BVH又分层为TLAS(Top-Level Acceleration Structure)和BLAS( Bottom-Level Acceleration Structure)。
其中,BLAS是单个物体在Local Space的BVH,TLAS实质是树,其子节点包含世界变换矩阵与一个指向特定BLAS显存地址的指针 |
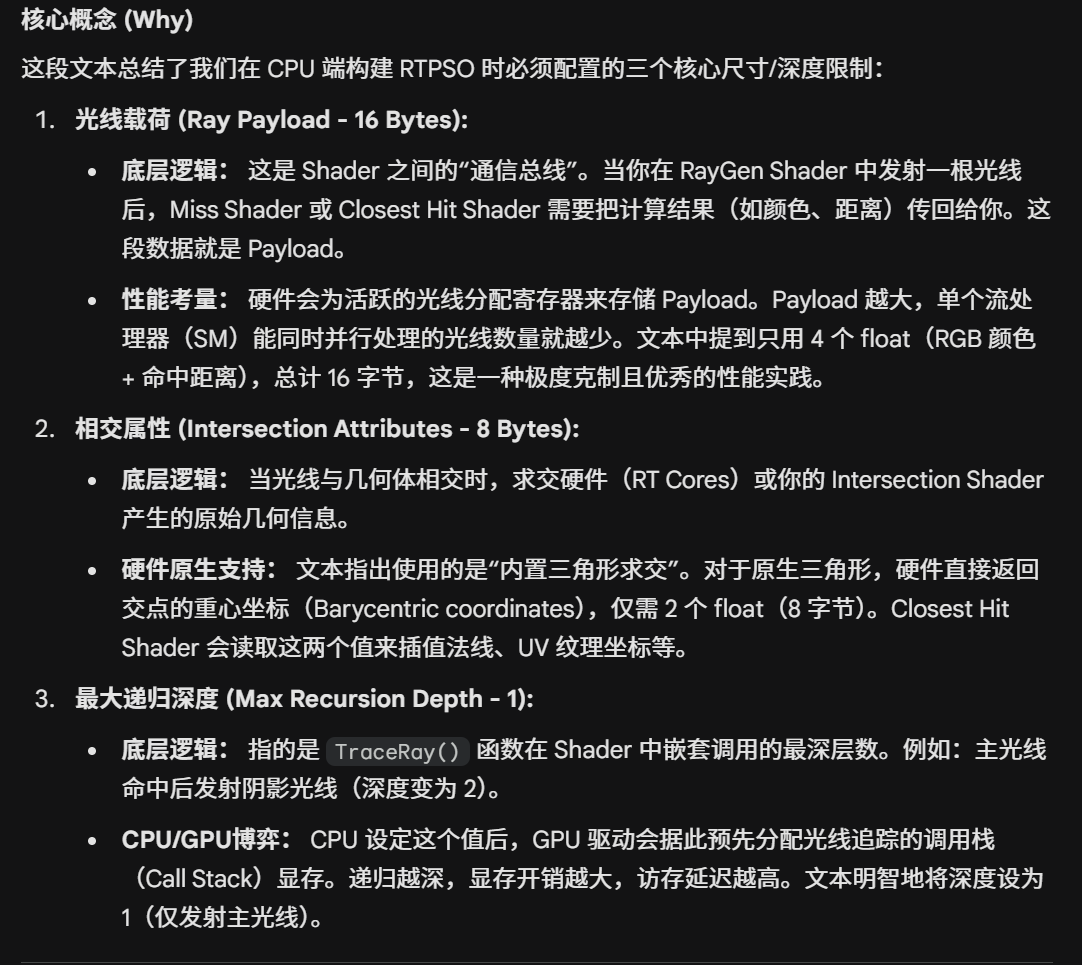
在现代图形架构下,DESC(如 D3D12_RESOURCE_DESC)的本质是 CPU 向 GPU 驱动提交的一份“具备法律效力的显存施工图纸”。它的作用可以总结为三个维度:
- 跨界通信的契约 (Bridge the Async Gap): 正如你所理解的,GPU 是无法凭空去 CPU 内存里抓取数据的。CPU 是下订单的餐厅经理,GPU 是后厨流水线。
DESC就是经理写在点菜单上的详细规格(要几斤肉、切多厚)。这纯粹是 CPU 端准备数据的过程,在调用分配 API 之前,GPU 完全不知道它的存在。 - 精准圈地与物理对齐 (Memory Carving): GPU 显存(VRAM)是高度碎片化且对齐要求极苛刻的。
DESC里的宽高、格式、Mip层数,让驱动程序能够精确计算出需要划拨多少字节的物理显存,并安排最优的底层存储布局(Swizzle Pattern)。 - 权限与管线绑定声明 (Capability Locking): 我们说过,Root Signature (根签名) 是 C++ 函数的参数列表。那么,
DESC里的Flags字段,就决定了这个资源未来能不能作为实参传给特定的函数!如果你没在DESC里声明ALLOW_RENDER_TARGET,哪怕这块内存再大,它也永远不能挂载到渲染管线的输出端。
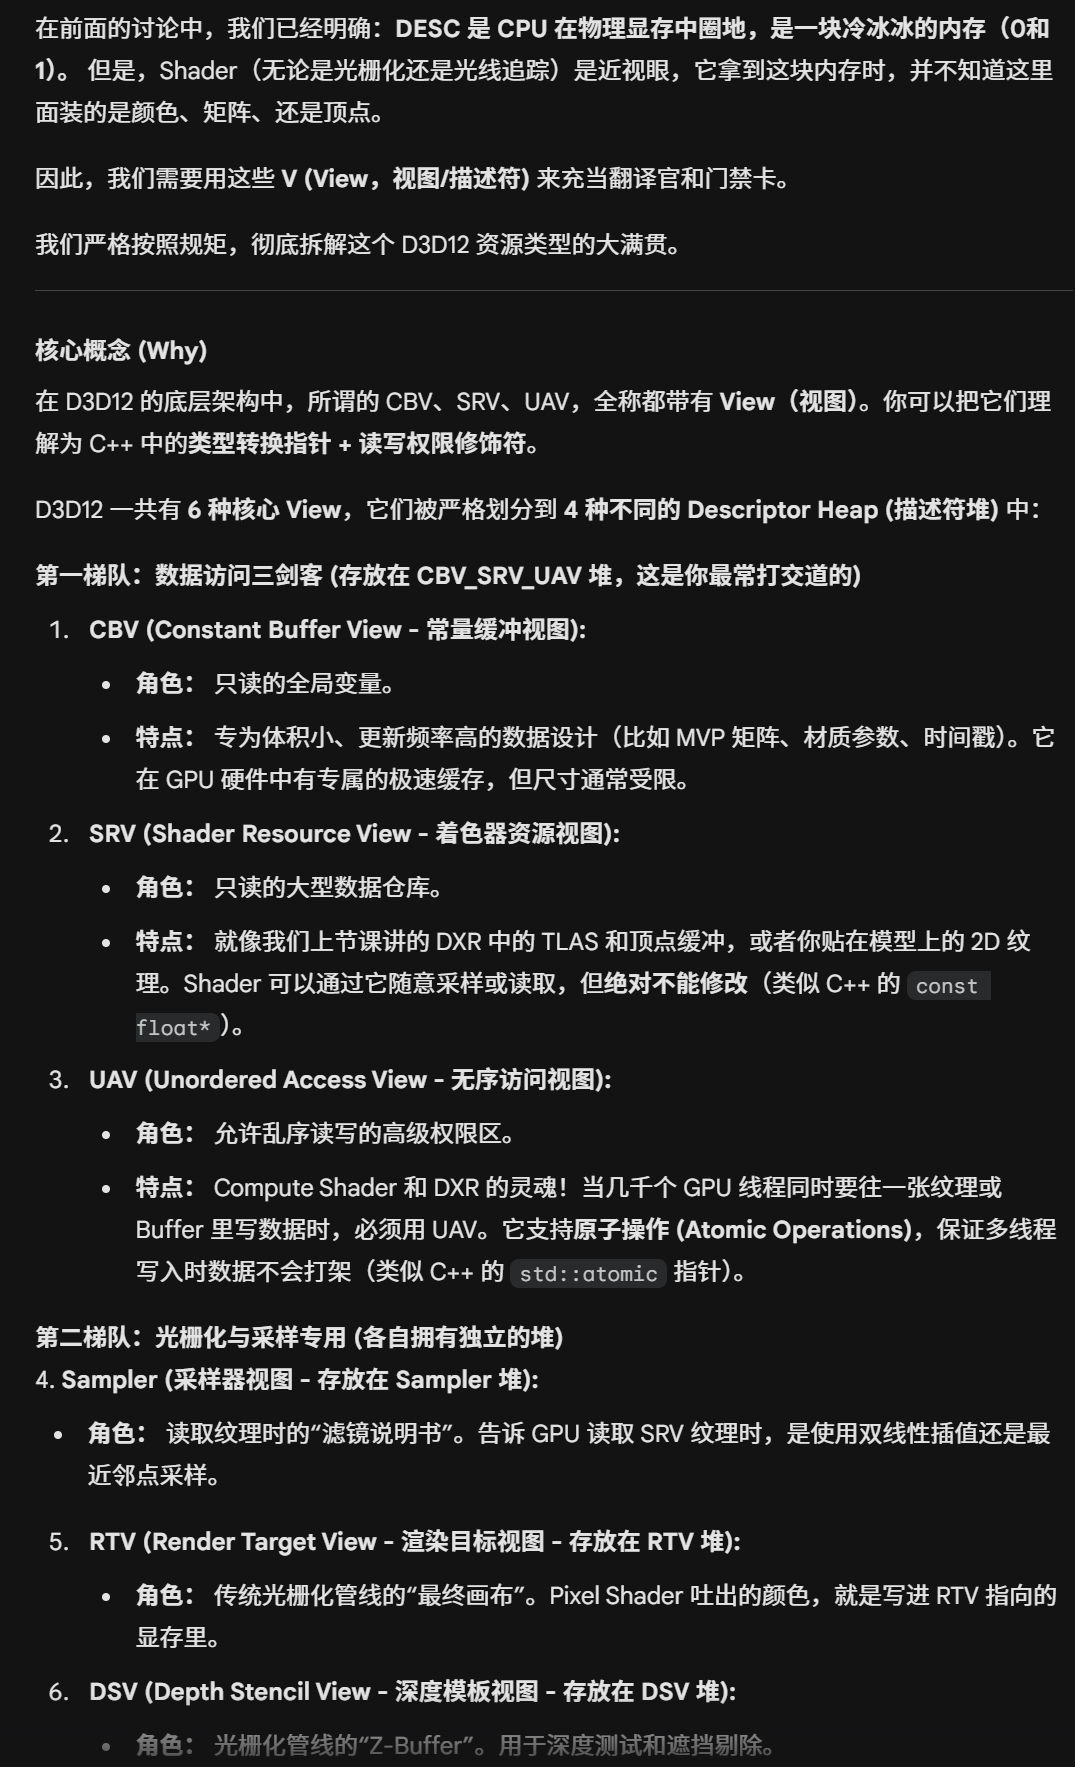
不同于光栅化,在DXR中,CPU无法预知光线会打到哪里,因此,现在我的理解就是,
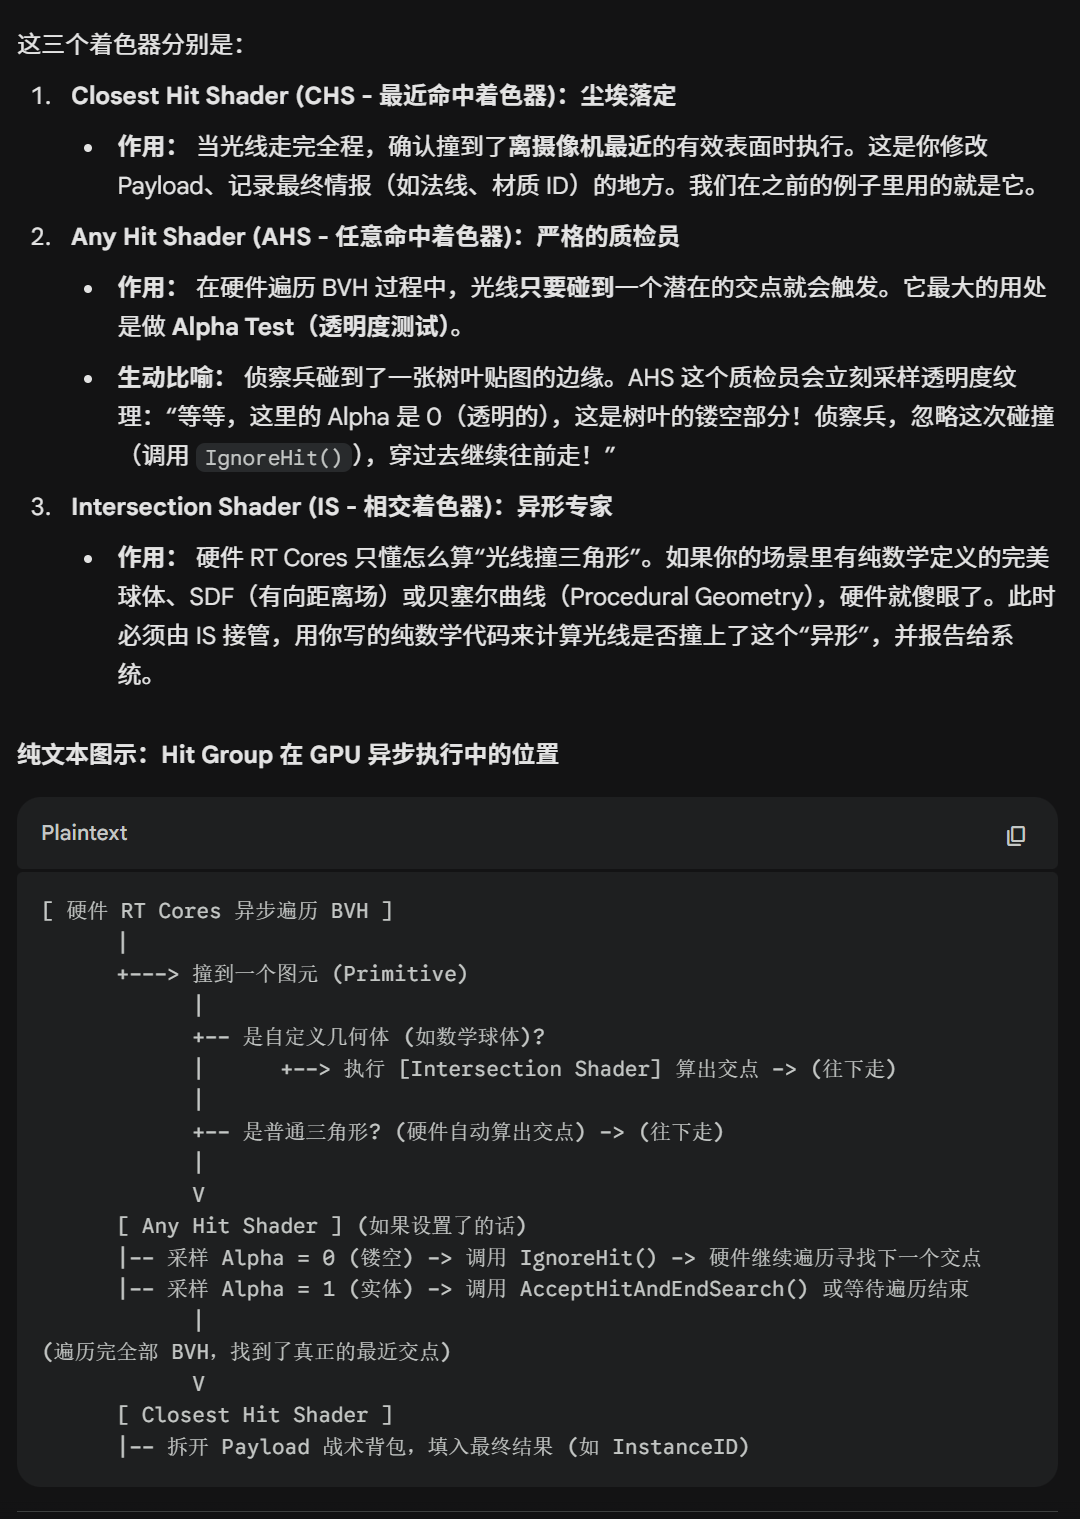
SBT的作用是:因为CPU无法预知光线会打在哪个材质的表面,因此需要提前写好SBT,用于所击中的片元的渲染,比如当光线击中玻璃材质时,就调用CHS和AHS,当什么也没有击中时,调用MS;
也就是说,现在渲染的主体是一束光线,我们跟着光线的路径去渲染片元,而不是像光栅化的时候那样,逐物体的去进行渲染
Payload 是一个完全驻留在 GPU 极速寄存器中的‘轻量级通信穿梭机’。它只负责在 DXR 异步遍历加速结构(BVH)时,收集并带回最核心的‘交点上下文(如实例 ID 和重心坐标)’或‘布尔状态(如阴影遮挡)’,从而将高延迟的‘显存读取(采样纹理、读取法线)’和‘重度光照计算’推迟并集中到 RayGen 着色器中执行,以保证 GPU 拥有最高的并行吞吐率(Occupancy)。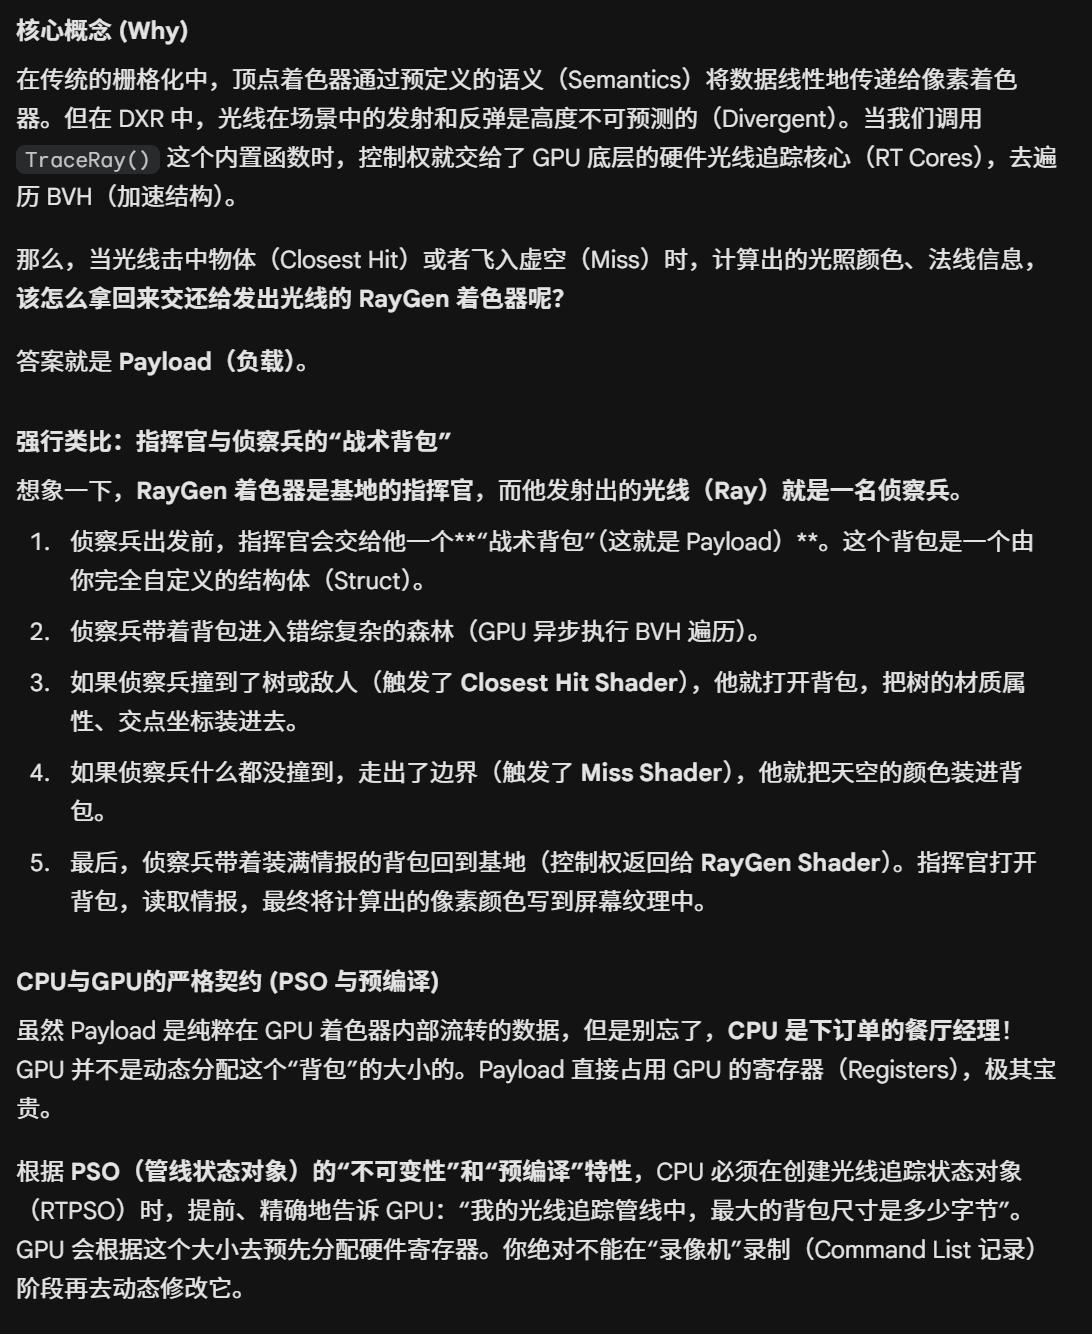
.data() 的作用:剥开包装,暴露本质 如果你直接把 matrices 传给 memcpy,你拷贝的只是 std::vector 内部的那三个管理指针,传到 GPU 里全是垃圾数据,直接导致画面崩溃。
.data() 方法的作用,就是向 std::vector 索要它内部那块连续内存的起始原生指针 (Raw Pointer)。
- 比喻:
std::vector就像是一艘高度现代化的集装箱货轮(有船长、航海日志、容量信息)。memcpy是码头上的巨型起重机,它只负责吊装里面的货物(数据)。.data()就是打开货舱盖,直接把第一个集装箱的挂钩交到起重机手里。
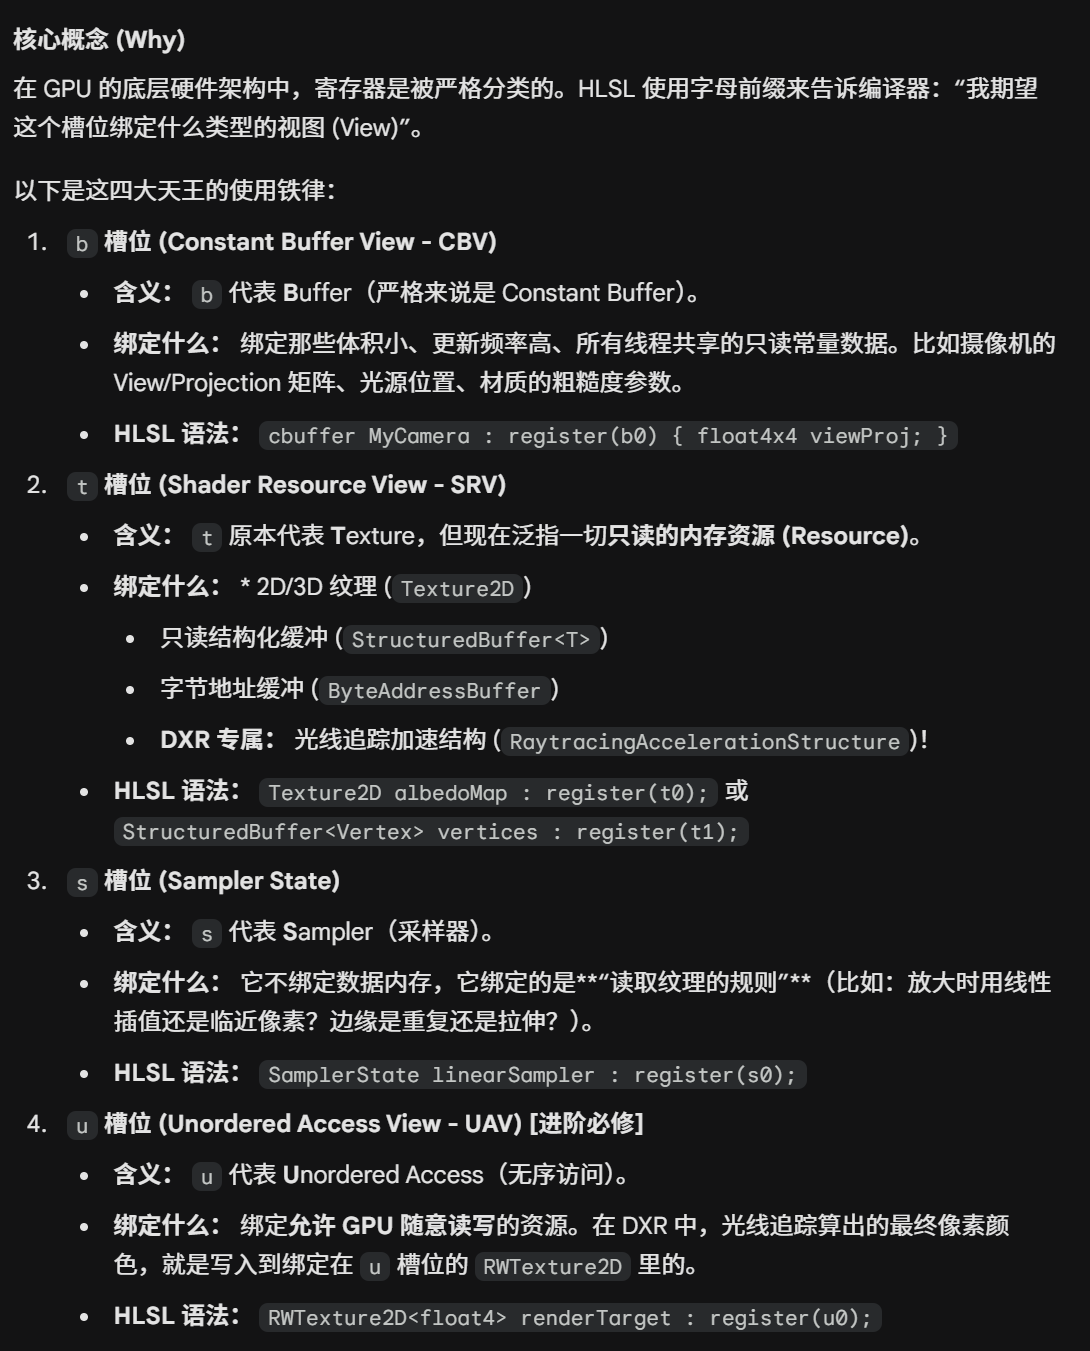
根签名——相当于一张说明书,告诉了GPU每个槽位应该装些什么(slot1,slot2….),它本身不包含任何资源
描述符——对送往GPU的资源进行描述的轻量级结构,既包含实际的资源,同时也包含如何使用该资源的描述
原文:DXR